1. Mục tiêu bài học
Sau bài học, học viên nhận biết được các khối chức năng trên bo mạch thực hành, Arduino UNO R3, mạch điều khiển động cơ, nguồn, còi, LED, cảm biến và các đầu nối. Học viên biết cách kiểm tra nguồn, xác định chân tín hiệu và chuẩn bị hệ thống trước khi lập trình.
2. Tổng quan bộ kit
Bộ kit Robot STEM được thiết kế để học viên học lập trình Arduino thông qua một sản phẩm thực tế. Thay vì chỉ học từng linh kiện rời, học viên sẽ lần lượt điều khiển LED, còi, động cơ, cảm biến và các chức năng của xe robot.
3. Các khối phần cứng cần nhận biết
· Arduino UNO R3: bộ điều khiển trung tâm, chạy chương trình do người học nạp vào.
· Mạch điều khiển động cơ L298: nhận tín hiệu từ Arduino và điều khiển chiều quay/tốc độ động cơ.
· Động cơ DC và bánh xe: tạo chuyển động cho robot.
· Cảm biến siêu âm: đo khoảng cách để robot phát hiện vật cản.
· Cảm biến dò line: phát hiện vạch trên mặt đường.
· Cảm biến lửa: phát hiện nguồn sáng/ngọn lửa trong bài Robot chữa cháy.
· LED và còi: thiết bị đầu ra dùng để học tín hiệu số và cảnh báo.
· Module Bluetooth: tạo kết nối điều khiển robot từ điện thoại.
· NRF24L01: module truyền dữ liệu không dây cho tay cầm điều khiển.
· Nguồn và công tắc: cấp/ngắt nguồn cho hệ thống.
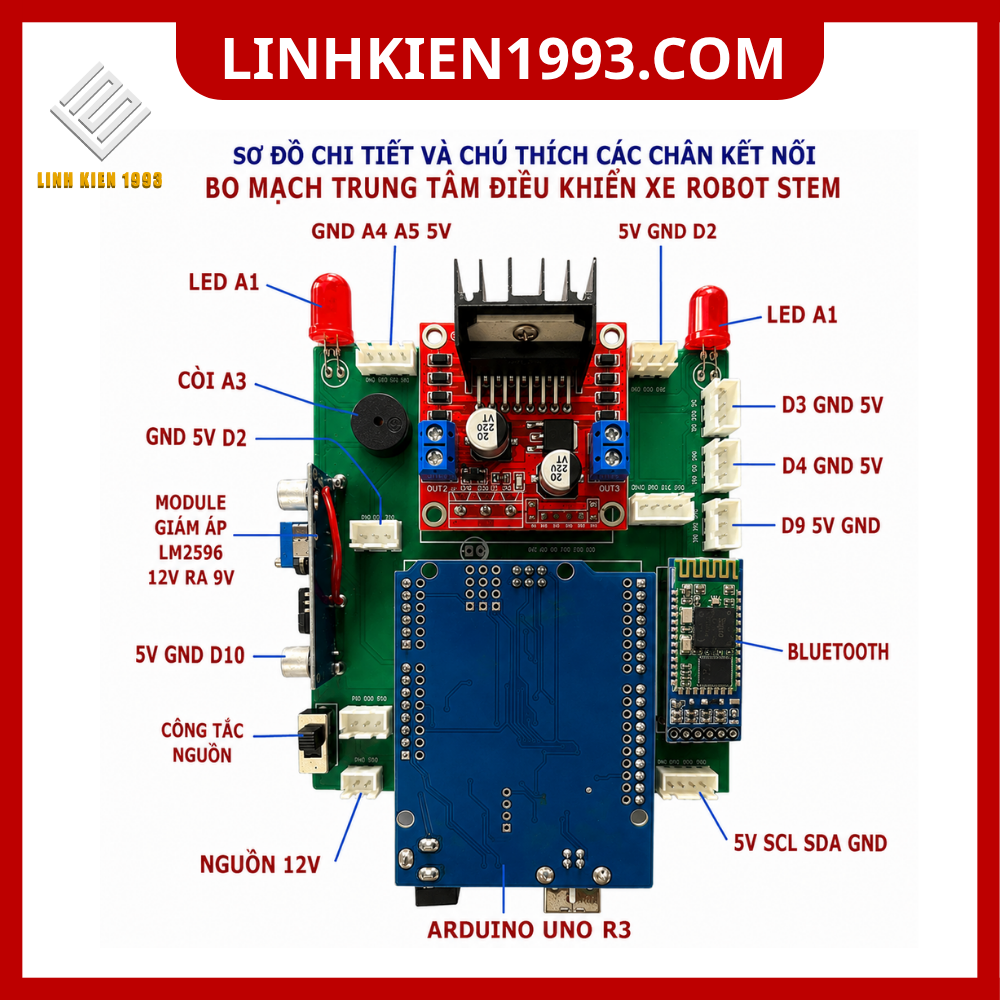
4. Làm quen với các nhóm chân
Học viên cần phân biệt nhóm chân nguồn, chân tín hiệu số và chân analog. Không tự ý nối nguồn vào chân tín hiệu. Trước khi cấp điện, kiểm tra đúng cực nguồn và chắc chắn không có dây bị chạm chập.
· 5V: nguồn logic 5V cho các module phù hợp.
· GND: mass chung của hệ thống.
· Chân Digital: dùng đọc/ghi tín hiệu số và điều khiển thiết bị.
· Chân Analog: dùng đọc giá trị từ cảm biến analog khi mạch có sử dụng.
· Các đầu nối động cơ: kết nối đến mạch điều khiển L298.
5. Quy trình kiểm tra trước khi học
1. Đặt robot trên mặt bàn, chưa để bánh xe chạm vật cản.
2. Kiểm tra dây nguồn, công tắc và đầu nối.
3. Kiểm tra Arduino UNO đã được gắn chắc chắn.
4. Kiểm tra module L298 và các đầu nối động cơ.
5. Xác định GND chung của hệ thống.
6. Chỉ cấp nguồn khi đã kiểm tra đúng cực và đúng điện áp.
6. Bài tập thực hành
· Chỉ đúng vị trí Arduino UNO R3 trên robot.
· Chỉ đúng mạch L298 và xác định hai kênh điều khiển động cơ.
· Xác định vị trí LED, còi, cảm biến và các cổng kết nối.
· Vẽ lại sơ đồ khối: Arduino → Driver → Motor.
· Ghi chú chức năng của ít nhất 10 chân/cổng trên bo mạch.
7. Kiểm tra cuối bài
Học viên trả lời được: Arduino đóng vai trò gì? L298 dùng để làm gì? Vì sao phải dùng GND chung? Động cơ được điều khiển trực tiếp từ Arduino hay thông qua driver? Cảm biến và thiết bị chấp hành khác nhau như thế nào?
8. Kết quả cần đạt
Học viên hiểu cấu trúc phần cứng và có thể tự xác định vị trí các bộ phận trước khi chuyển sang bài nạp chương trình.


