Bài 1: Tổng quan Drone Mini ESP32 – Hiểu toàn bộ hệ thống Drone
Khóa học STEM Drone ESP32 – LINHKIEN1993
Mục tiêu bài học: giúp người học nhìn được toàn bộ kiến trúc Drone Mini ESP32 trước khi đi sâu vào lập trình, hiểu vai trò của ESP32, tay cầm, ESP-NOW, MPU6050, 4 motor, cánh quạt và nguồn điện.
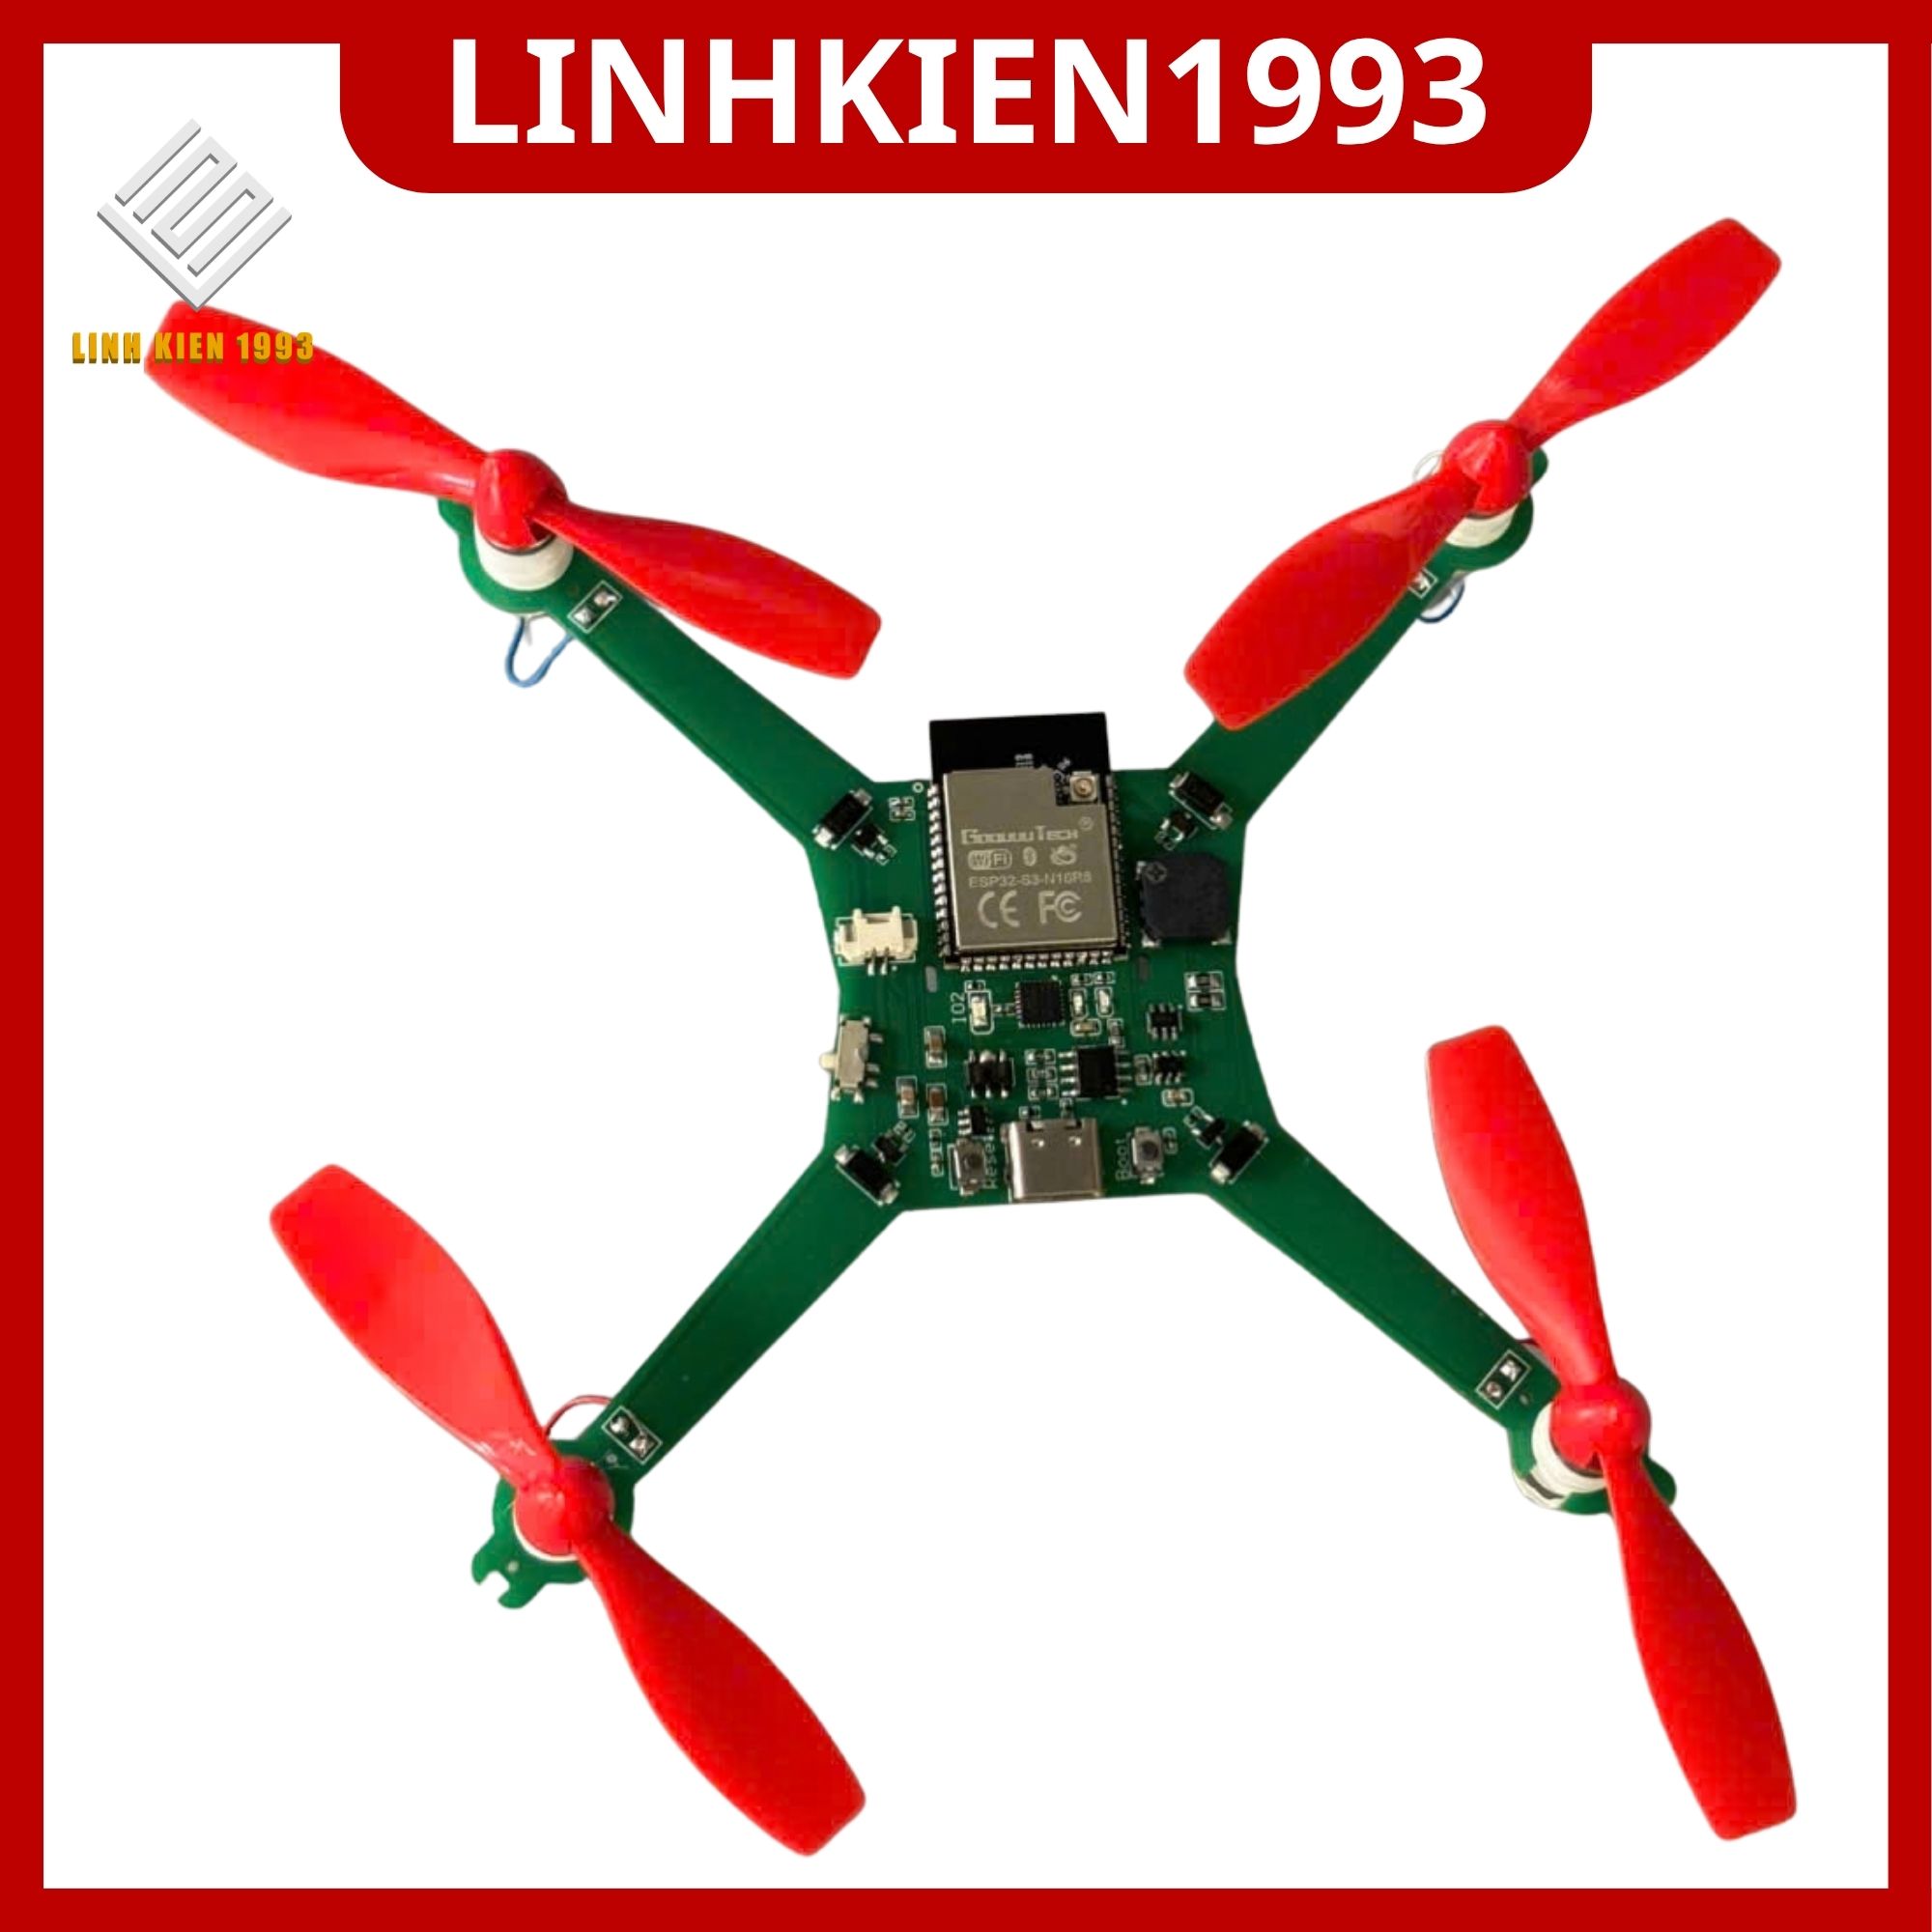
Hình minh họa Drone Mini ESP32 của LINHKIEN1993.
Sơ đồ nguyên lý của drone được đính kèm trong file schematic bên dưới
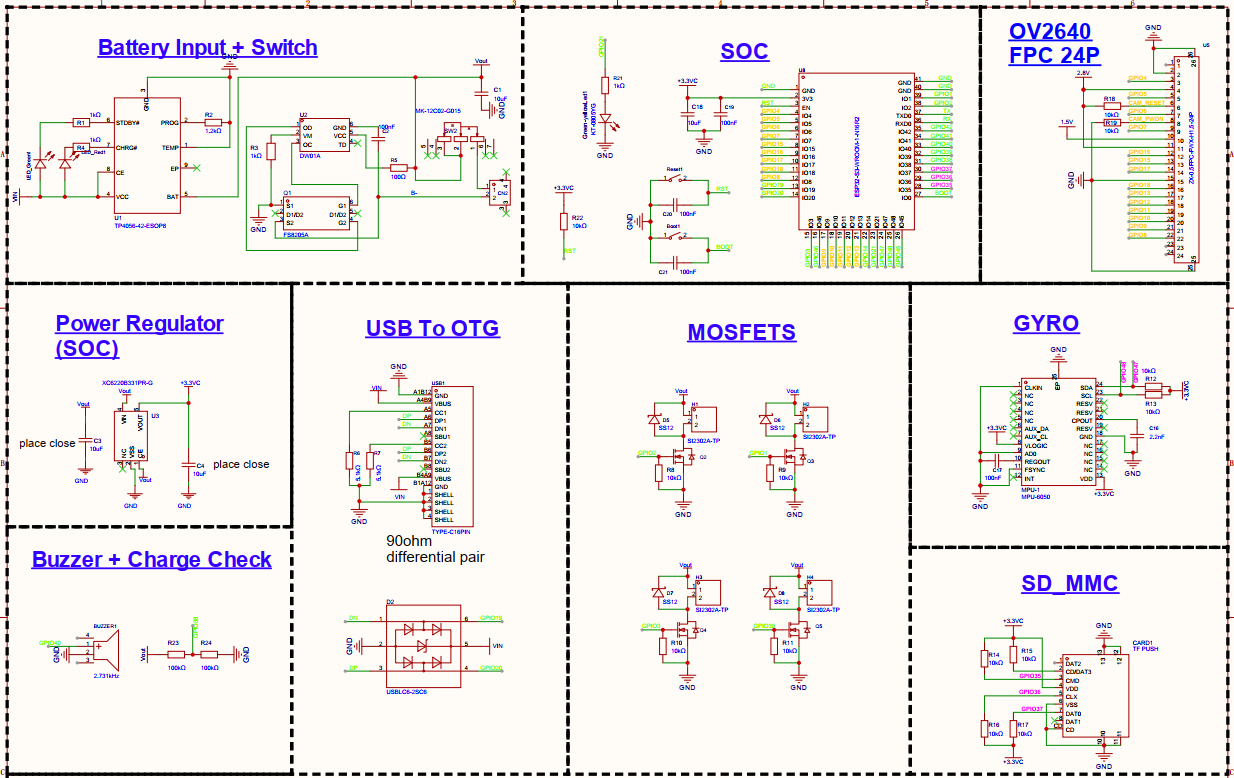
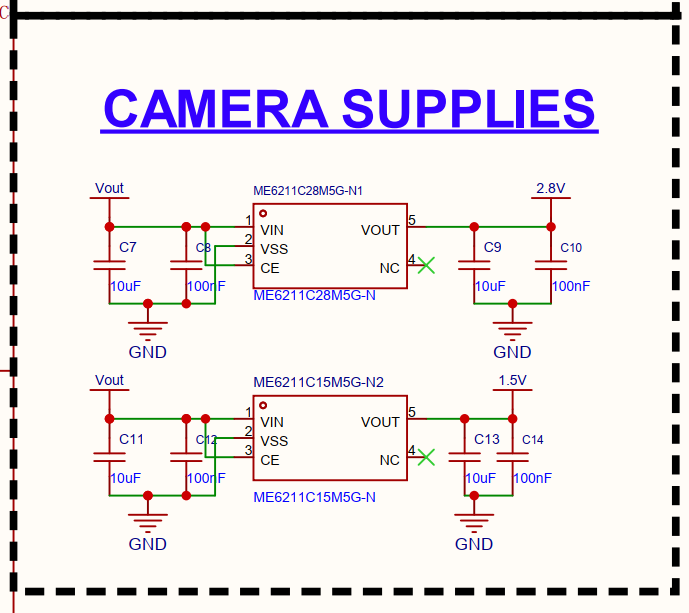
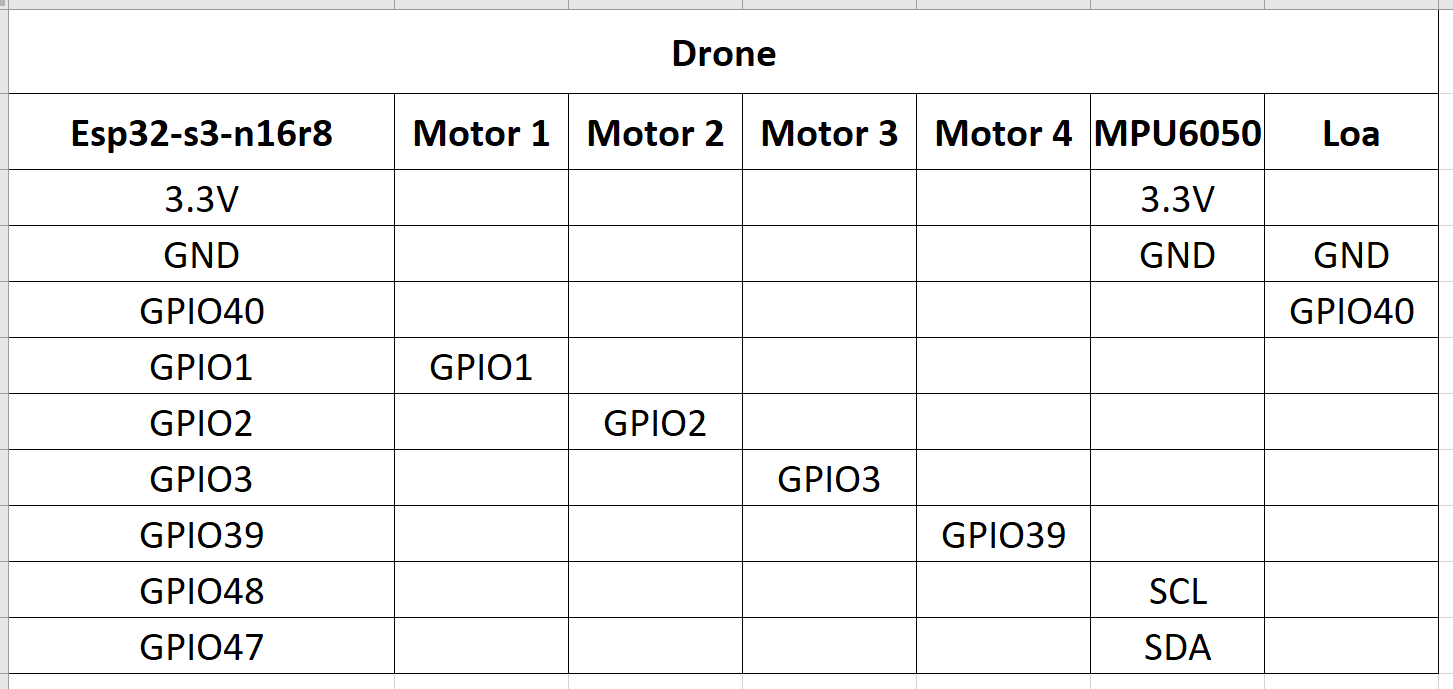
Từ schematic, để dễ thuận tiện theo dõi và tương tác phần cứng, mình đã tạo bảng các chân IO được dùng chính trong file sơ đồ nối chân bên dưới
1. Drone Mini ESP32 là gì ?
Drone Mini ESP32 trong khóa học là mô hình quadcopter 4 động cơ, sử dụng ESP32 làm bộ xử lý trung tâm. Hệ thống gồm hai phần chính: tay cầm điều khiển và Drone.
· Tay cầm: người dùng thao tác bằng joystick và các nút nhấn.
· Drone: ESP32 nhận lệnh, xử lý dữ liệu và điều khiển 4 động cơ.
2. Kiến trúc tổng thể của hệ thống
|
TAY CẦM ESP32 – Joystick + Button
|
|
ESP-NOW
|
|
ESP32 DRONE
|
|
MPU6050 + Motor Control
|
|
M1 – M2 – M3 – M4 → Cánh quạt
|
↓
↓
↓
↓
Đây là kiến trúc mà khóa học sẽ lần lượt xây dựng và kiểm tra trong các bài tiếp theo.
3. Vì sao sử dụng ESP32 cho Drone?
ESP32 là vi điều khiển được sử dụng trong các dự án IoT, Robotics và Embedded System. Trong mô hình Drone, ESP32 đóng vai trò trung tâm xử lý.
· Đọc dữ liệu cảm biến và tín hiệu điều khiển.
· Xử lý dữ liệu.
· Điều khiển động cơ.
· Giao tiếp không dây.
· Trao đổi dữ liệu với một ESP32 khác.
· Thực hiện các thuật toán điều khiển.
Trong mô hình này, ESP-NOW tạo kênh giao tiếp trực tiếp giữa ESP32 tay cầm và ESP32 trên Drone, không cần router Wi‑Fi trung gian.
4. Cấu tạo cơ bản của Drone Mini ESP32
|
Thành phần
|
Vai trò
|
|
ESP32-S3-WROOM-1
|
Bộ xử lý trung tâm.
|
|
MPU6050
|
Cảm biến chuyển động, cung cấp dữ liệu accelerometer và gyroscope.
|
|
4 động cơ 8520
|
Tạo lực nâng và giúp Drone thay đổi hướng chuyển động.
|
|
4 cánh quạt
|
Biến chuyển động quay của motor thành lực đẩy.
|
|
Mạch điều khiển công suất
|
Nhận tín hiệu từ ESP32 và điều khiển động cơ.
|
|
Pin
|
Cung cấp năng lượng cho toàn bộ hệ thống.
|
|
Khung PCB
|
Đồng thời là kết cấu cơ khí và mang các đường mạch điện kết nối các thành phần.
|
Trong file gốc có kèm schematic và bảng sơ đồ nối chân để thuận tiện theo dõi phần cứng. Khi triển khai thực tế, nên đối chiếu trực tiếp với các file này trước khi đấu nối.
5. ESP32 – Bộ não của Drone
Có thể hình dung luồng điều khiển cơ bản như sau:
|
Joystick
|
|
ESP32 tay cầm
|
|
ESP-NOW
|
|
ESP32 Drone
|
|
Xử lý lệnh
|
|
Điều chỉnh tốc độ Motor
|
↓
↓
↓
↓
↓
Ví dụ, khi người điều khiển đẩy joystick, dữ liệu được đọc và xử lý ở tay cầm, truyền tới ESP32 trên Drone. ESP32 sau đó thay đổi tốc độ các motor theo lệnh điều khiển. Vì Drone có 4 motor nên không thể chỉ tăng hoặc giảm tất cả motor giống nhau khi cần thay đổi hướng.
6. Bốn động cơ có vai trò gì?
Drone sử dụng cấu hình 4 động cơ 8520. Khi lập trình, cần xác định chính xác vị trí M1, M2, M3, M4 và chiều quay của từng motor.
· Theo quy ước trong tài liệu: khi chip ESP32 quay lên trên, M1 là motor ở góc trên bên trái của chip.
· M1 và M3 quay thuận; M2 và M4 quay ngược.
· Không nên chỉ dựa vào vị trí nhìn bằng mắt; cần kiểm tra motor thực tế trước khi lắp cánh và cho Drone bay.
Vị trí đánh số motor có thể phụ thuộc thiết kế PCB và firmware, vì vậy quy ước của chính bộ Drone đang sử dụng phải được xác nhận trước khi lập trình.
7. Drone điều khiển chuyển động bằng 4 motor như thế nào?
Bốn motor vừa tạo lực nâng vừa tạo khả năng điều khiển chuyển động. Các khái niệm chính:
· Throttle: điều chỉnh độ cao; tăng tốc phù hợp của các motor làm tăng lực nâng.
· Roll: nghiêng sang trái hoặc phải.
· Pitch: nghiêng về phía trước hoặc phía sau.
· Yaw: xoay quanh trục đứng.
Khi tổng lực nâng đủ lớn so với trọng lượng Drone, Drone có thể tăng độ cao. Để bay ổn định, hệ thống phải liên tục điều chỉnh tốc độ các motor theo trạng thái của Drone. Đây là phần cốt lõi của Flight Control và Motor Mixing.
8. MPU6050 có nhiệm vụ gì?
MPU6050 giúp hệ thống biết trạng thái chuyển động của Drone. Cảm biến tích hợp accelerometer và gyroscope; dữ liệu này được ESP32 sử dụng để phân tích trạng thái của Drone.
|
Drone nghiêng
|
|
MPU6050 phát hiện
|
|
ESP32 xử lý
|
|
Điều chỉnh tốc độ Motor
|
|
Drone phản hồi
|
↓
↓
↓
↓
Các nội dung Roll, Pitch, Yaw, Accelerometer, Gyroscope và Calibration sẽ được tìm hiểu sâu hơn ở các bài tiếp theo.
9. Tay cầm ESP32 hoạt động như thế nào?
Tay cầm là giao diện để người điều khiển giao tiếp với Drone. Theo tài liệu, tay cầm LINHKIEN1993 gồm:
· ESP32
· 2 joystick
· 4 nút nhấn
· 2 LED báo trạng thái
· Mạch nguồn
· Các linh kiện điện tử hỗ trợ
|
Joystick
|
|
ADC ESP32
|
|
Giá trị X/Y
|
|
Xử lý
|
|
Đóng gói dữ liệu
|
|
ESP-NOW
|
↓
↓
↓
↓
↓
Dữ liệu sau đó được gửi tới ESP32 trên Drone.
10. ESP-NOW – Cầu nối giữa tay cầm và Drone
ESP-NOW cho phép các ESP32 trao đổi dữ liệu trực tiếp, phù hợp với mô hình điều khiển không dây của khóa học.
|
Tay cầm ESP32
|
|
ESP-NOW
|
|
Drone ESP32
|
↓
↓
Một gói dữ liệu điều khiển có thể chứa các giá trị Throttle, Roll, Pitch, Yaw và Button. ESP32 trên Drone nhận dữ liệu và chuyển thành lệnh điều khiển motor. Bài 5 và Bài 6 sẽ đi sâu vào phần này.
11. Pin và nguồn năng lượng
Nguồn phải đáp ứng cho ESP32, cảm biến, mạch điều khiển motor và 4 động cơ. Khi thiết kế nguồn cần quan tâm:
· Điện áp pin.
· Dòng tải.
· Khả năng cấp dòng tức thời.
· Mạch bảo vệ.
· Đầu nối.
· Sụt áp khi motor tăng tốc.
Theo tài liệu gốc, bộ Drone sử dụng pin LiPo 1S có thông số xả tối thiểu 25C. Không nên tự ý thay pin khác khi chưa kiểm tra sự phù hợp với thiết kế.
12. Drone thực sự “bay” bằng cách nào?
|
Motor quay
|
|
Cánh quạt quay
|
|
Tạo lực đẩy
|
|
Lực nâng đủ lớn
|
|
Drone tăng độ cao
|
↓
↓
↓
↓
Bay ổn định không chỉ là cho 4 motor quay cùng tốc độ. Hệ thống phải liên tục điều chỉnh tốc độ từng motor theo trạng thái của Drone. Đây là phần quan trọng của Flight Control.
13. Toàn bộ hệ thống Drone Mini ESP32
|
Tay cầm: Joystick + Button + ESP32
|
|
ESP-NOW
|
|
ESP32 Drone
|
|
MPU6050 + Motor Control
|
|
M1 – M2 – M3 – M4
|
|
Cánh quạt → Drone
|
↓
↓
↓
↓
↓
14. Sau bài học này cần hiểu được gì?
ESP32 trên Drone làm nhiệm vụ gì? → Xử lý dữ liệu và điều khiển hệ thống.
Tay cầm giao tiếp với Drone bằng gì? → ESP-NOW giữa hai ESP32 trong mô hình khóa học.
Joystick dùng để làm gì? → Tạo tín hiệu điều khiển cho hệ thống.
MPU6050 dùng để làm gì? → Đo gia tốc và chuyển động quay của Drone.
4 motor dùng để làm gì? → Tạo lực nâng và tạo khả năng điều khiển chuyển động.
Tại sao cần Motor Mixing? → Vì cần phối hợp tốc độ 4 motor để thực hiện Throttle, Roll, Pitch và Yaw.
15. Bài tập thực hành
1. Xác định vị trí ESP32 trên Drone.
2. Xác định 4 motor.
3. Xác định vị trí MPU6050 trên PCB.
4. Xác định cổng USB trên Drone.
5. Xác định đầu nối pin.
6. Vẽ sơ đồ: Tay cầm → ESP32 → ESP-NOW → ESP32 Drone → Motor 1 đến Motor 4.
16. Kết luận
Drone Mini ESP32 là một hệ thống tích hợp nhiều lĩnh vực: điện tử, lập trình nhúng, cảm biến, điều khiển động cơ, giao tiếp không dây và điều khiển tự động.
Khóa học của LINHKIEN1993 đi theo trình tự: Hiểu phần cứng → hiểu ESP32 → đọc Joystick → điều khiển Motor → giao tiếp ESP-NOW → đọc MPU6050 → Motor Mixing → hiệu chỉnh → cất cánh.
Ở Bài 2, nội dung sẽ đi sâu vào phần cứng tay cầm ESP32, joystick, nút nhấn, GPIO, ADC và cách ESP32 đọc dữ liệu từ tay cầm.


